如何实现对多种不同型号的无人机/自组装无人机进行侦测
1、最简单粗暴的方案:对已经确定可以劫持的无人机,在劫持设备上挂一个相同的电台来探测
那就引出了其他的几个问题:
-
对于每个做到劫持的无人机,还需要写一个探测模块,判断什么情况下探测到了目标,然后将结果汇总到主板。
-
产品美观问题、外壳问题、USB/UART等接口数量问题。
-
电台是否可以共用用问题,例如A电台也可以兼顾B电台的扫描。如果可以,如何区分A和B的劫持。是否一个电台可以劫持多个型号。
-
劫持问题:如果劫持必须要用相同电台,外挂的扫描电台是否可以直接使用。
-
有些无人机探测必须要用hackrf/SDR?
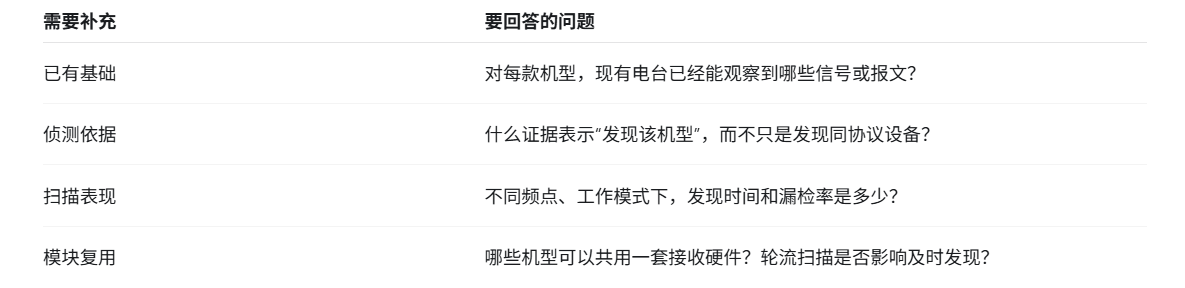
简单,方便集成,技术难度相对低,需要重点考虑设备形态和接口问题。
2、完全通用化,不外挂单独电台,内置SDR,采集IQ数据。通过机器学习识别目标。
引出问题:
-
开发板设计,单独的一个开发板处理这个侦测/集成到后面的主板上,设计难度较高
-
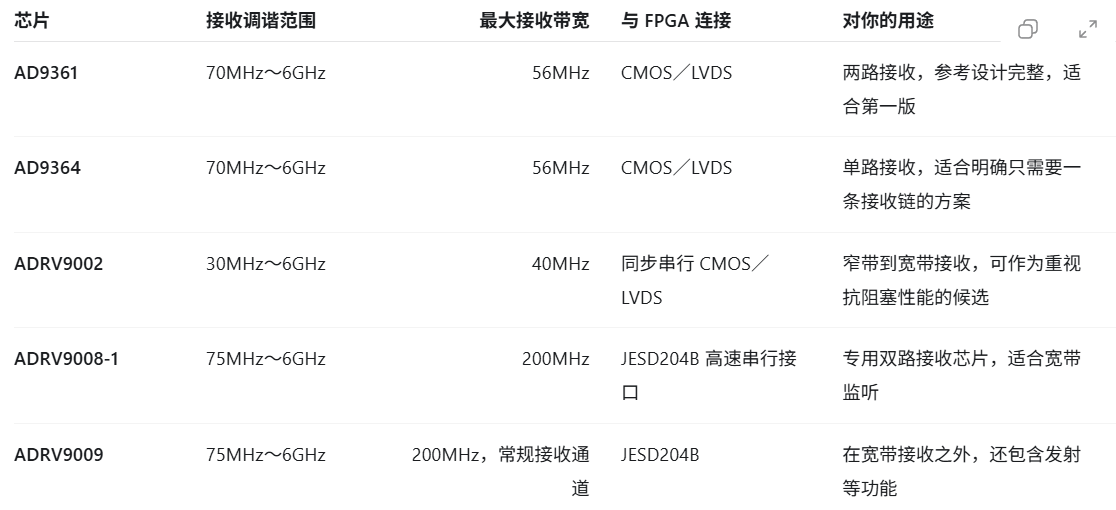
SDR采集芯片:
-
系统组成
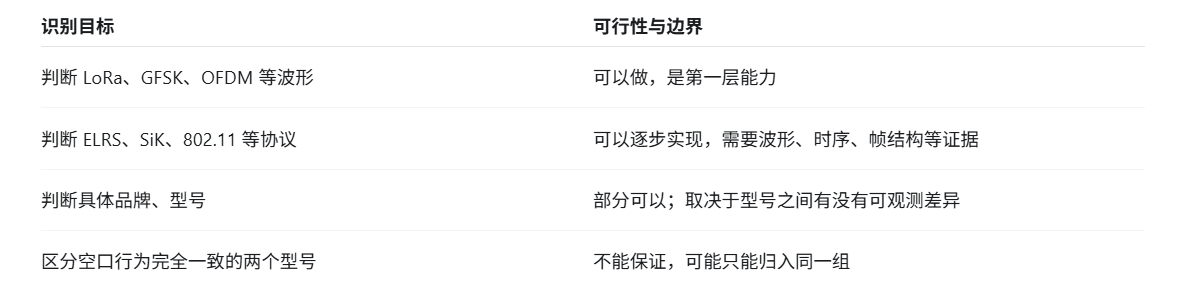
整个系统分成接收、处理和知识库三个部分。
硬件架构
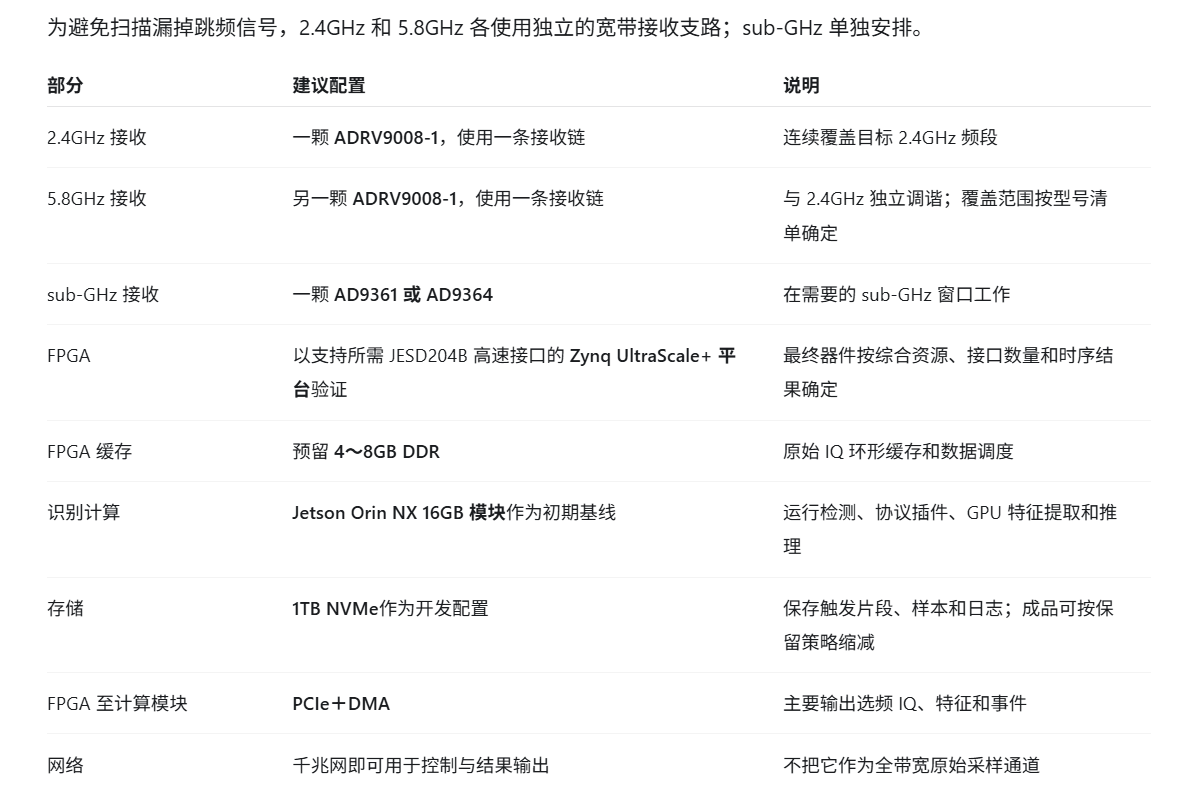
FPGA
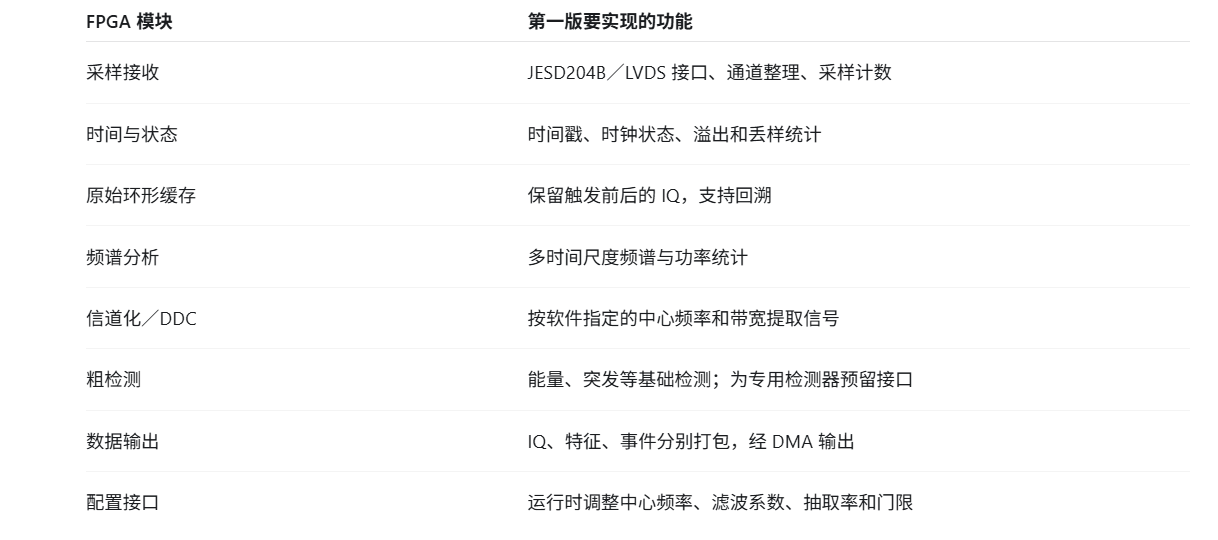
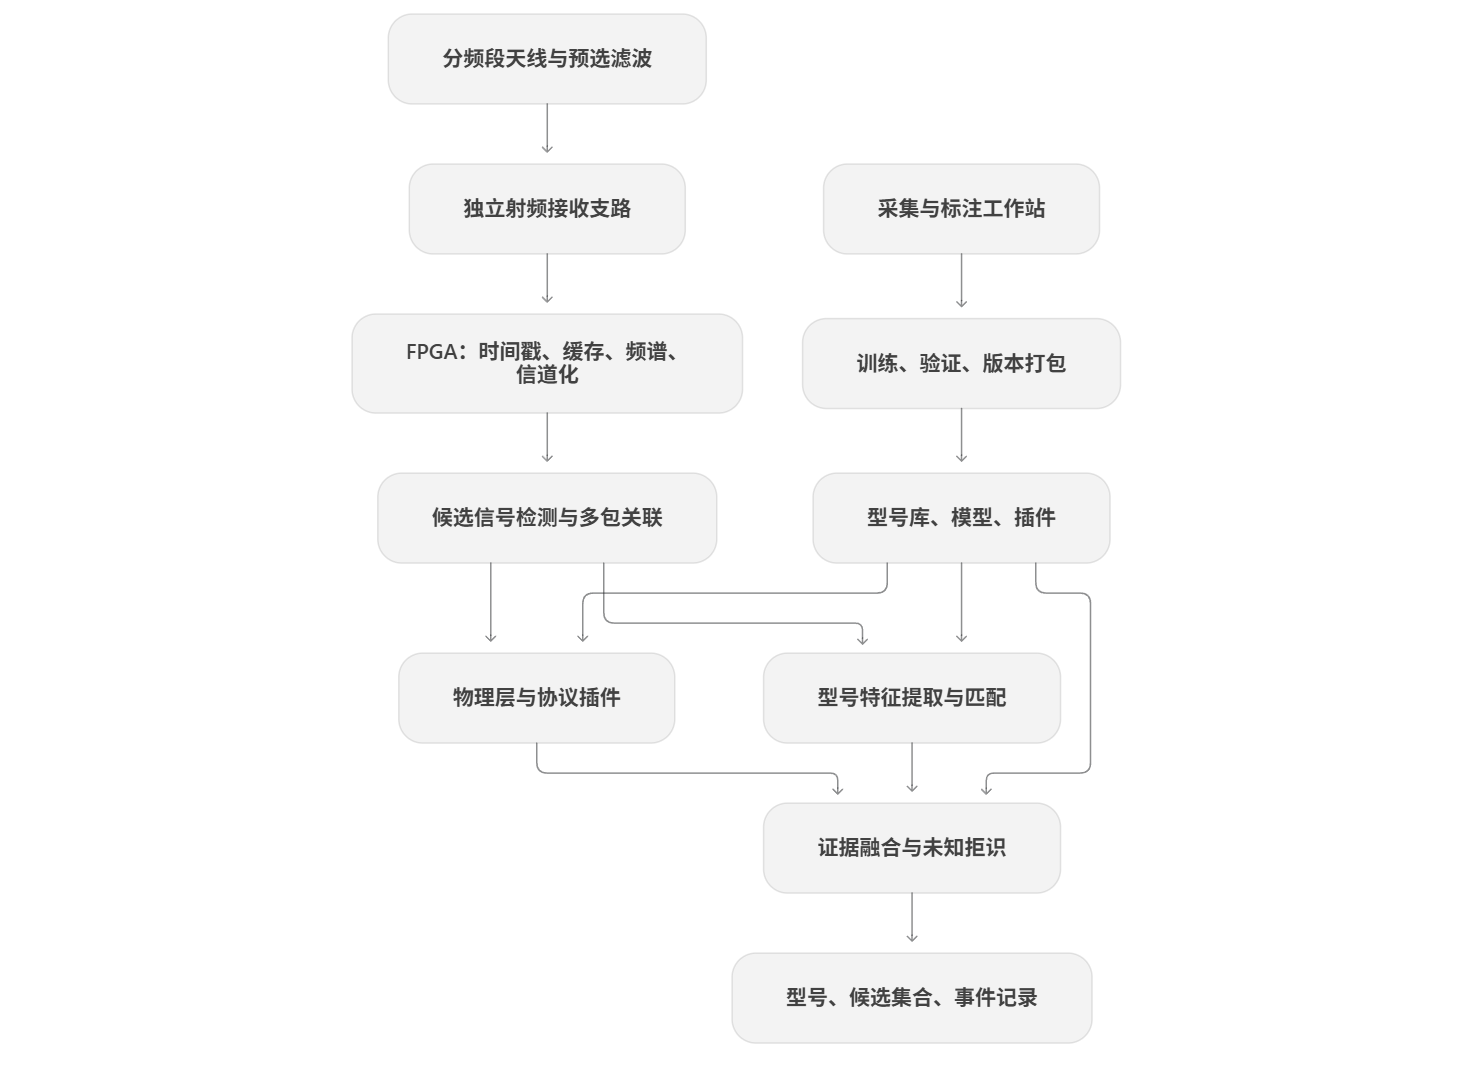
识别
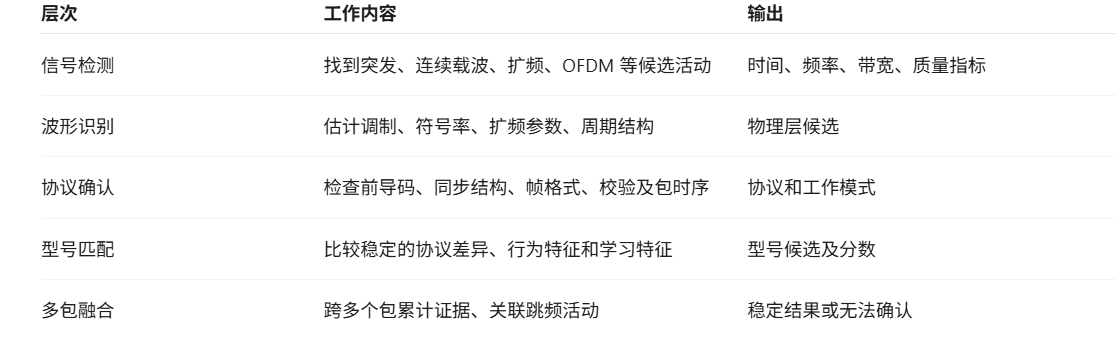
-
城市等复杂环节
城市里的情况 能否处理 主要办法与限制 很多信号同时存在,但频率不同 通常可以 信道化后分别检测,接收带宽要覆盖它们 使用同一频段,但发包时间错开 可以累计证据 从多个包、多个时间窗口完成识别 同频、同时间发生碰撞 部分可以 依赖具体波形和功率关系,没有通用的分离算法 近处强信号、远处弱目标 可能成为硬件瓶颈 需要前端滤波、增益控制、足够的线性度和动态范围 建筑反射、遮挡、人员车辆移动 可以缓解 多环境建库、同步与信道补偿、多包融合 出现样本库之外的大量设备 必须专门处理 支持“未知”,避免强行归到你的 50 类中
-
新增型号如何添加
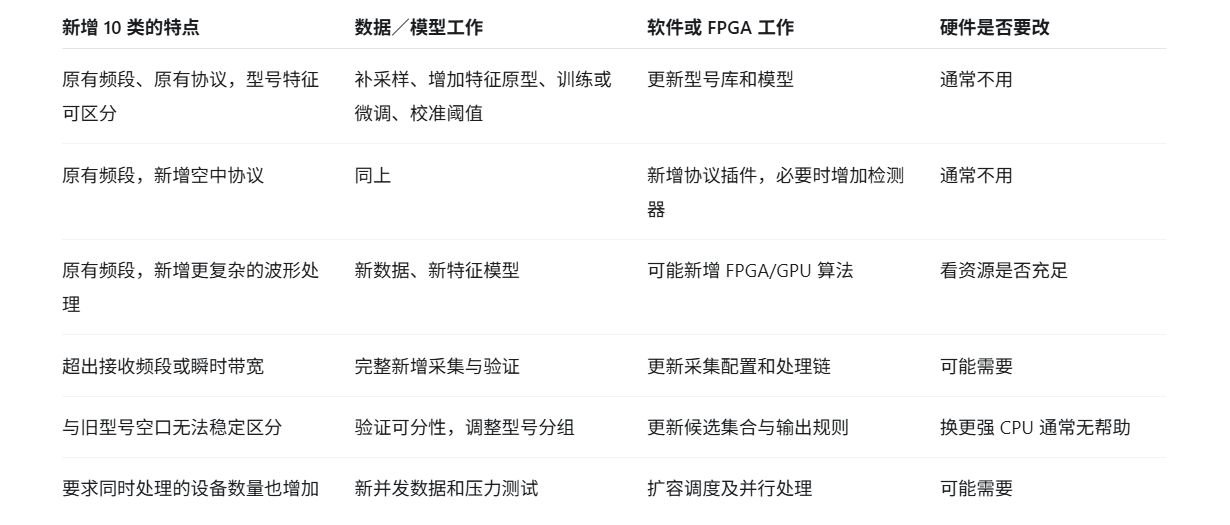
能做,但是工作量大,一个人无法完成,研发周期长,效果未知。
劫持后控制问题
1、协议:开源协议/逆向后特殊协议
- 如果这个电台使用的固定协议,直接发
-
是否天空端会定时向地面端发送数据,通过接收到的帧格式反推协议。基于接收到的数据作为基准判断飞控协议。
-
如果上面两个方案都在某个电台都不可行,接入后,如各种不同协议都发一次?
需要一个控制指令库,记录各种不同的无人机/控制协议的控制指令,帧格式,启动帧,配置等等。
可能遇到的问题:
- 协议对了,但是接口用途、配置、认证或设备状态不匹配无法处理命令问题。
飞控命令库分析,专注于ELRS和802.11和FSK/GFSK
radiolib 分析,是否有现成开发板,适配多少无人机的通信体制
LoRa 系列 TBS corssfire研究
图像识别,撞无人机